L’harmonie mécanique au service de la précision dynamique
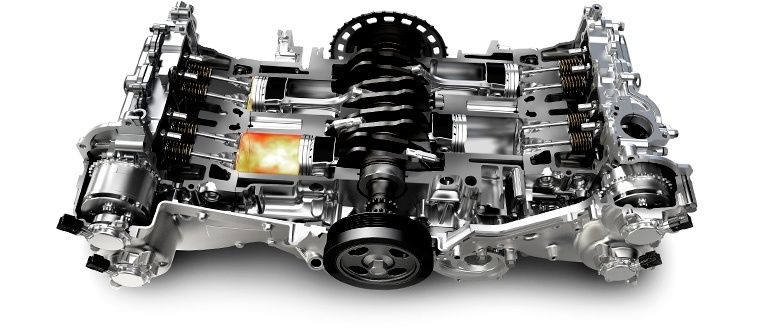
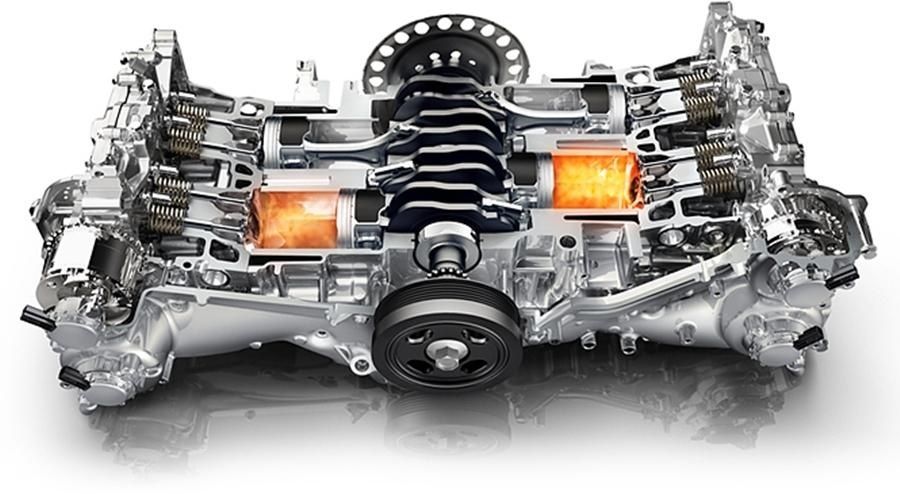
Sur une voiture destinée à rester stable lorsque le rythme augmente, la question ne se limite pas à la puissance disponible. La position des masses, la direction des efforts et la façon dont les vibrations se transmettent au châssis déterminent autant la confiance du conducteur que le niveau de performance. Le moteur Boxer, également appelé moteur à plat, place ses cylindres horizontalement et face à face autour du vilebrequin. Cette disposition organise les masses alternatives de part et d’autre du bloc, au lieu de les superposer dans une longue rangée ou de les incliner selon un angle en V.
Cette symétrie répond à une recherche d’équilibre dynamique particulièrement cohérente. Chaque piston qui accélère vers un côté est accompagné par un piston opposé dont le mouvement produit une force de sens contraire. Le bénéfice ne se résume pas à une baisse des vibrations perceptibles. Le bloc peut être installé plus bas, ce qui contribue à abaisser le centre de gravité et à réduire les mouvements de roulis. Pour le conducteur, la promesse est concrète: une trajectoire qui se construit avec moins de corrections, un train avant plus lisible et une suspension qui peut travailler avec davantage de souplesse sans perdre la maîtrise de la caisse.
La physique des forces primaires et secondaires décodée
Un piston ne se déplace pas à vitesse constante. Sous l’effet de la rotation du vilebrequin et de la longueur de la bielle, il accélère, ralentit, change de direction puis recommence ce cycle à chaque tour. Cette masse alternative génère une force d’inertie. La composante dite de premier ordre correspond principalement à la fréquence de rotation du vilebrequin. Elle provient du mouvement fondamental du piston et peut être représentée par un vecteur qui change de direction à chaque instant.
Une seconde composante apparaît parce que la bielle n’est pas infiniment longue. Le piston ne suit donc pas une trajectoire parfaitement sinusoïdale. Son mouvement comporte une harmonique de second ordre, généralement liée à deux fois la vitesse de rotation du vilebrequin. Les ingénieurs doivent aussi considérer les moments de basculement, les efforts de torsion du vilebrequin et les irrégularités associées à l’ordre d’allumage. Une architecture peut annuler efficacement les forces primaires tout en conservant un moment résiduel ou une vibration secondaire.
Dans un Boxer correctement conçu, les pistons opposés se déplacent en sens inverse sur un même axe transversal. Leurs forces primaires se compensent naturellement, sans imposer systématiquement le recours à un arbre d’équilibrage. Cette annulation réduit les efforts transmis aux supports et limite la charge vibratoire qui atteint la caisse. Une analyse consacrée aux différences entre moteur V10 et moteur Boxer détaille cette logique ainsi que le rôle des ordres d’allumage, des vilebrequins et des dispositifs d’équilibrage dans la maîtrise des vibrations, notamment dans les moteurs à très haut régime, comme l’explique cette analyse des vibrations V10 et Boxer.
- Force primaire : elle suit principalement la vitesse de rotation du vilebrequin et résulte du mouvement alternatif fondamental.
- Force secondaire : elle apparaît à une fréquence supérieure, en raison de l’obliquité de la bielle et de la géométrie réelle du mécanisme.
- Moment de basculement : il provient de la manière dont les forces sont réparties dans la longueur et la largeur du moteur.
- Réponse du châssis : elle dépend des supports, de la rigidité de la caisse, de la suspension et de la fréquence propre de chaque ensemble.
Tableau comparatif des architectures mécaniques et de leurs vibrations
La comparaison entre architectures doit rester précise. Un quatre cylindres en ligne peut présenter un bon équilibre des forces primaires lorsque ses manetons sont disposés à 180 degrés, mais il conserve généralement des forces secondaires importantes. Un arbre d’équilibrage tournant à une vitesse appropriée peut réduire ces efforts, au prix d’une masse, de frottements, d’un encombrement et d’une complexité supplémentaires. Le comportement réel dépend aussi de la rigidité du vilebrequin et de la qualité des supports.
Un V6 à 60 degrés peut obtenir un compromis favorable entre compacité et régularité, mais son équilibre dépend fortement de l’angle du V, du décalage des manetons et de l’ordre d’allumage. À 90 degrés, l’architecture offre d’autres possibilités de répartition des efforts, mais peut nécessiter des solutions spécifiques pour atténuer les vibrations. Le Flat-4 Boxer se distingue par l’opposition directe des pistons, tout en imposant un bloc plus large et des contraintes d’accessibilité différentes. Les principes généraux de cette architecture, y compris l’organisation des cylindres opposés et des manetons, sont présentés dans cette référence technique sur le moteur flat-four.
| Architecture | Forces primaires | Forces secondaires et moments | Conséquence pour le châssis |
|---|---|---|---|
| Quatre cylindres en ligne | Bonne compensation selon le calage des manetons | Forces secondaires souvent sensibles, moments possibles | Arbre d’équilibrage et supports bien calibrés parfois nécessaires |
| V6 à 60 degrés | Équilibre dépendant du vilebrequin et de l’ordre d’allumage | Moments et irrégularités variables selon la conception | Compromis entre compacité, douceur et contrôle des vibrations |
| V6 à 90 degrés | Répartition des forces étroitement liée au calage | Possibles vibrations résiduelles et besoins d’équilibrage | Réglage attentif des supports et de la rigidité de caisse |
| Flat-4 Boxer | Annulation naturelle des forces primaires opposées | Forces secondaires et moments résiduels à traiter selon le vilebrequin | Bloc bas, vibrations réduites et liberté accrue pour le réglage du châssis |
Abaissement du centre de gravité et contrôle du roulis
Le premier avantage dynamique du Boxer est géométrique. Comme les cylindres s’étendent horizontalement, la hauteur du bloc peut être réduite par rapport à une architecture en ligne de cylindrée comparable. Le groupe motopropulseur peut alors être placé plus près du sol, sous réserve des contraintes de garde au sol, de transmission, d’échappement, de lubrification et de protection. Le centre de gravité global descend lorsque cette masse importante est rapprochée du plan de roulage.
Un centre de gravité plus bas diminue le bras de levier qui agit entre le centre de gravité et le centre de roulis de chaque train. Lors d’un virage, la force latérale crée ainsi un moment de roulis plus faible. Cela ne supprime pas le roulis, car celui-ci dépend aussi de la raideur des ressorts, des barres antiroulis, des pneumatiques et de la géométrie de suspension. En revanche, une plateforme basse permet de rechercher l’adhérence et la précision sans imposer systématiquement des ressorts excessivement durs.
La faible hauteur du moteur ne signifie pas automatiquement que le moment d’inertie polaire est minimal. Ce dernier dépend de la répartition de toutes les masses autour du centre du véhicule. Un Boxer très large peut éloigner une partie de sa masse de l’axe longitudinal, tandis qu’un moteur plus compact peut présenter une autre distribution. L’intérêt se situe donc dans l’ensemble formé par le moteur, la transmission, les accessoires et la structure. Pour un préparateur, le bon réglage doit préserver la progressivité du transfert de charge au lieu de rechercher une rigidité maximale par principe.
- Mesurer la plateforme : contrôler la hauteur du groupe motopropulseur, la garde au sol, la position des masses et l’incidence sur les angles de suspension.
- Définir le roulis acceptable : choisir ressorts et barres antiroulis selon les pneumatiques, l’usage routier ou circuit et la capacité d’absorption des bosses.
- Vérifier le transfert de charge : observer la stabilité de la caisse au freinage, à l’inscription et à la remise des gaz avant de modifier la raideur.
- Contrôler la motricité : s’assurer que le réglage ne décharge pas excessivement une roue intérieure et ne dégrade pas la conformité du contact au sol.
Calibrage méticuleux des liaisons au sol et guidage du train avant
L’équilibrage naturel du moteur réduit les vibrations qui atteignent les supports, mais il ne dispense pas d’un calibrage soigneux. Un silentbloc trop souple peut autoriser des mouvements parasites du groupe motopropulseur, tandis qu’un support trop rigide peut transmettre des bruits et des vibrations à l’habitacle. Le choix doit tenir compte du régime moteur, de la fréquence des sollicitations, de la rigidité de la caisse et de la destination du véhicule. Sur route, une liaison légèrement filtrante peut préserver le confort et l’adhérence sur revêtement dégradé.
La géométrie doit ensuite être vérifiée en dynamique. Le carrossage évolue lorsque la suspension s’enfonce, le pincement varie avec les mouvements de la roue et les silentblocs se déforment sous freinage ou en appui. Un moteur sans balourd important libère le travail des amortisseurs, mais il ne corrige pas une mauvaise chasse, un jeu de rotule ou une déformation de bras. L’observation doit donc précéder toute modification, avec un contrôle de l’usure des pneus, du volant après un virage et de la stabilité sur bosses.
- Observer : rechercher une usure intérieure ou extérieure des pneus, un retour de volant irrégulier ou une réaction différente entre freinage et accélération.
- Ajuster : corriger le carrossage, le pincement et la chasse dans une plage cohérente avec la hauteur de caisse et l’utilisation réelle.
- Vérifier : effectuer un essai progressif sur chaussée lisse puis bosselée, sans confondre nervosité de direction et précision véritable.
- Entretenir : contrôler supports moteur, silentblocs, rotules, amortisseurs et fixations avant d’attribuer un défaut au caractère de l’architecture Boxer.
Dompter la dynamique routière par la rigueur de l’alignement mécanique
Le moteur Boxer apporte une base particulièrement favorable à la stabilité. L’opposition des pistons neutralise naturellement une grande partie des forces d’inertie de premier ordre, tandis que l’implantation basse réduit le bras de levier responsable du roulis. Le résultat n’est pas une tenue de route magique, mais une plateforme où les suspensions, les pneumatiques et la géométrie peuvent exprimer leurs qualités avec moins de vibrations parasites et moins de contraintes imposées par le groupe motopropulseur.
Cette architecture exige toutefois une discipline d’entretien. Les supports vieillissants, les silentblocs fissurés, les amortisseurs fatigués ou une géométrie mal réglée peuvent effacer les bénéfices d’un équilibrage d’origine. À l’heure où les plateformes modernes doivent intégrer électrification, contraintes de sécurité, refroidissement complexe et exigences de confort, le moteur à plat conserve une pertinence technique lorsqu’il est conçu et intégré avec méthode. La précision dynamique repose alors sur une règle simple: observer les mouvements, ajuster chaque liaison et vérifier l’ensemble dans les conditions réelles d’utilisation.